Пресс-центр
01.02.2026
Программно-аппаратный комплекс нового поколения, переводящий карьерные самосвалы на уровень полной автономии (SAE Level 4) в условиях замкнутого технологического цикла. Решение берет на себя весь спектр задач — от актуализации трехмерной карты карьера и динамического планирования маршрутов до автоматической постановки под погрузку, транспортировки и разгрузки породы без присутствия человека в кабине.
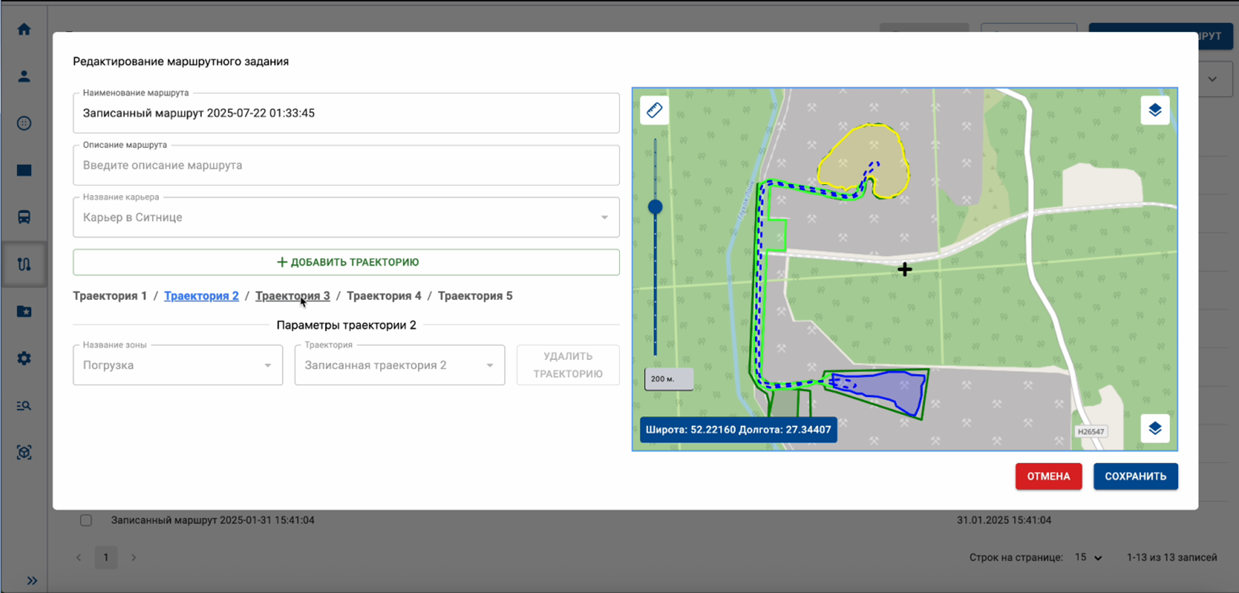
Целевая техника и режимы работы
Система глубоко интегрируется в штатные и модернизированные системы управления роботизированных карьерных самосвалов:
- БЕЛАЗ-7513R — грузоподъемность 130 тонн - БЕЛАЗ-7558R — грузоподъемность 90 тонн
Для каждой машины доступно три режима работы, которые могут переключаться в зависимости от производственной ситуации:
- Полностью автономный цикл — самосвал самостоятельно выполняет все этапы: движение, постановка под погрузку, транспортировку и разгрузку
- Дистанционное управление — оператор из центра берет управление на себя в сложных или нештатных ситуациях.
- Ручной режим — с аппаратной и программной блокировкой автопилота для проведения технического обслуживания или экстренных ситуаций.
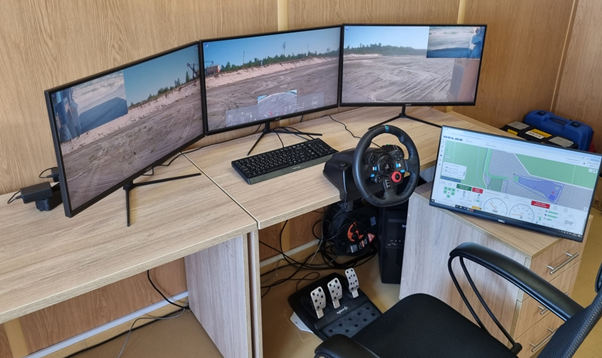
Архитектура решения: три уровня интеллекта
Функциональность комплекса выстроена по трехуровневой архитектуре, где каждый уровень отвечает за свой круг задач, а вместе они образуют единую экосистему управления.
Уровень 1. Бортовой интеллект — «мозг» каждой машины
На каждом самосвале устанавливается защищенный вычислительный комплекс промышленного класса (IP67, рабочий диапазон от −40 °C до +75 °C, виброзащита), который берет на себя роль центрального процессора машины. Он обеспечивает восприятие окружающего пространства, принятие решений и прямое управление самосвалом посредством общения с машиной по CAN-шинам.
Техническое зрение. Сердце бортовой системы — синхронная обработка данных с трех независимых источников: лидара с дальностью 150 метров, радара с дальностью 250 метров и семи камер высокого разрешения (1920×1200) с высокой светочувствительностью. Если лидар строит точную трехмерную модель окружения, то радар гарантирует обнаружение объектов в условиях, когда камеры и лидар бессильны: в плотной пыли, тумане, снегопаде или в полной темноте.
Интеллектуальное избегание препятствий. Система детектирует статические и динамические препятствия на расстоянии 70 метров, строит их трехмерную модель и оценивает риски. На дистанции 50–60 метров принимается решение: если полоса свободна — самосвал плавно перестраивается и продолжает движение, если объезд невозможен — инициируется торможение и запрашивается вмешательство оператора.
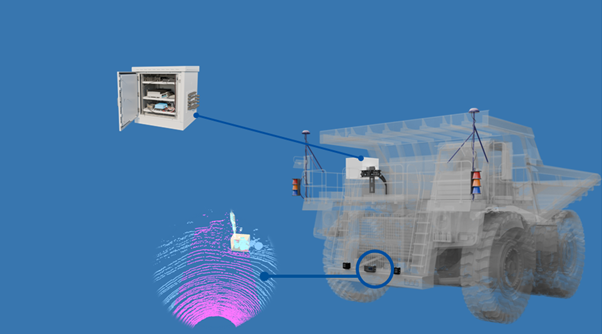
Самосвалы обмениваются телеметрией между собой и использованием резервного радиоканала.
Прямое управление машиной. Промышленный контроллер (VCU) посредством общения с машиной по CAN-шинам обепечивает управление рулевым механизмом, тормозной системой, двигателем и гидравликой самосвала (управление платформой), превращая обычный самосвал в роботизированный комплекс.
Динамическое взвешивание. Данные о текущем весе груза передаются в диспетчерский центр в режиме реального времени, что позволяет точно планировать логистику и контролировать загрузку техники.
Уровень 2. Инфраструктура карьера — «чувствительная среда»
Чтобы автономная техника работала точно и безопасно, карьер должен быть оснащен специализированной инфраструктурой.
Навигация. Базовая станция RTK-GNSS, устанавливаемая из расчета одна станция на 10 км² карьера, обеспечивает погрешность позиционирования всего 5 миллиметров в плане. Станция принимает сигналы всех современных спутниковых группировок (ГЛОНАСС, GPS, BeiDou, Galileo) и работает в диапазоне температур от −40 °C до +80 °C.
Защищенная сеть связи. На карьере развертывается система мобильной связи 5G / Private LTE, покрывающая 100 % зон погрузки, основных дорог и отвалов. Ключевые параметры сети: сквозная задержка не более 20 мс (что критично для телеуправления), пропускная способность от 55/20 Мбит/с с гарантированным каналом для систем управления и видеопотоков, доступность соединения 99,9 % и успешность переключения между базовыми станциями (handover) также 99,9 % с задержкой прерывания не более 50 мс.
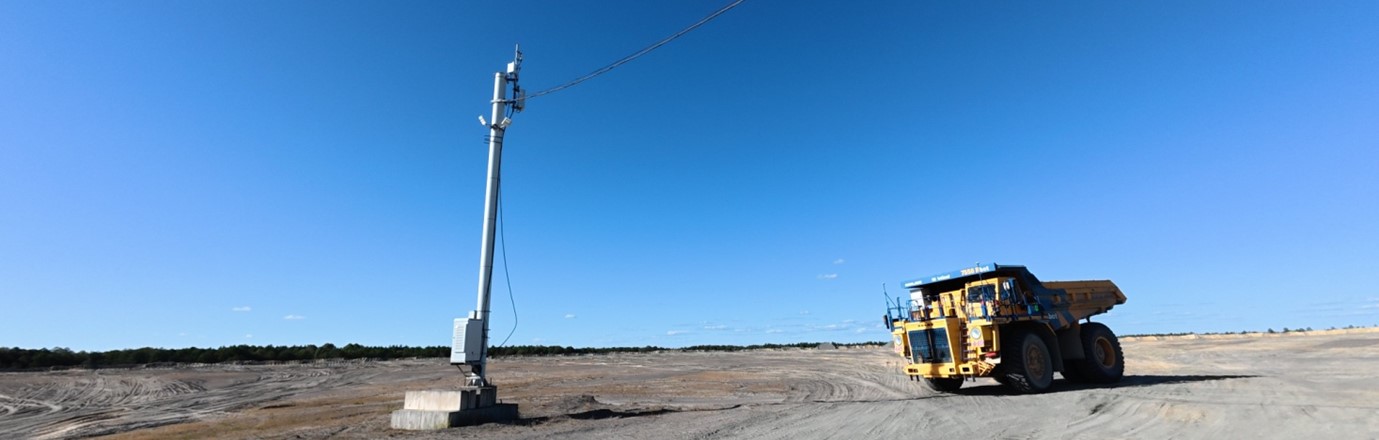
Защита персонала. Система поддерживает работу с носимыми GPS-метками для пешего персонала. При приближении человека к технике самосвал автоматически снижает скорость или полностью останавливается.
Виртуальный периметр. На карту наносятся зоны запрета движения, статические и динамические препятствия, которые техника не может пересечь ни при каких обстоятельствах.
Уровень 3. Диспетчерский центр «Central Brain» — «единый мозг» карьера
Серверное и клиентское программное обеспечение, которое оркестрирует работу всего парка техники. Одно рабочее место оператора способно контролировать до 10 автономных самосвалов одновременно.
Цифровой двойник карьера. Система формирует и по запросу актуализирует трехмерную карту предприятия на основе потоковых лидарных данных, поступающих непосредственно с движущихся самосвалов. Локальные карты отвалов и зон погрузки легко обновляются по мере необходимости.
Умная логистика. Комплекс автоматически планирует маршруты, рассчитывает оптимальные траектории с учетом рельефа и состояния дорожного покрытия, формирует технологические задания (зоны движения, погрузки, разгрузки, парковки, заправки) и управляет конфликтными зонами, распределяя потоки техники на узких участках.
Дистанционное управление. Оператор получает преобразованный видеопоток со всех семи камер самосвала в едином интерфейсе и может удаленно управлять роботизированным транспортным средством, светотехникой, подъемом и опусканием платформы, а также выполнять штатную или аварийную остановку любой машины в парке.
Телеметрия и аналитика. В режиме реального времени отображаются все оперативные данные: скорость, обороты, температуры, ошибки. Система интегрируется с интеллектуальной платформой ims.belaz.by, передавая данные для предиктивной аналитики состояния узлов самосвала.
Как выглядит рабочий цикл: один рейс самосвала
Чтобы понять логику работы комплекса, проследим за одним полным рейсом автономного самосвала.
Этап 1. Подготовка смены. Диспетчер вносит актуальные изменения в карту карьера — обновляет площадки, парковки, зоны погрузки и разгрузки. Проводится ежесменное техническое обслуживание и калибровка систем сканирования при необходимости. Самосвал получает сменное задание и выходит на маршрут.
Этап 2. Автономное движение. Машина движется по заданной траектории. При обнаружении препятствия на дистанции 70 метров система строит его трехмерную модель, оценивает риски и на расстоянии 50–60 метров либо плавно перестраивается (если полоса свободна), либо инициирует торможение и запрашивает вмешательство оператора. На узких участках автоматически распределяются потоки техники с формированием зон конфликта.
Этап 3. Точное позиционирование под погрузку. Самосвал заезжает в зону погрузки, автоматически сдает задним ходом и с субсантиметровой точностью позиционируется под ковш экскаватора или погрузчика. В процессе погрузки ведется динамический контроль веса, а ее окончание фиксируется системой или оператором.
Этап 4. Транспортировка и разгрузка на отвале. Машина движется к отвалу, используя локальную карту, которая постоянно обновляется данными с других самосвалов.
Безопасность и киберзащита
Безопасность заложена в основу архитектуры комплекса на всех уровнях.
Изолированный контур. Система функционирует в закрытом сегменте сети без какого-либо доступа к публичному интернету. Промышленный межсетевой экран обеспечивает фильтрацию трафика между всеми элементами программно-аппаратного комплекса.
Аудит защищенности. Кибербезопасность системы проверялась внутренним аудитом по методу «черного ящика» — как ручным, так и автоматизированным способом.
Отказоустойчивость. Комплекс сохраняет работоспособность и способность к безопасной остановке даже при отказе одного или нескольких узлов. Все данные хранятся в энергонезависимой памяти бортового программно-аппаратного комплекса, а также отказоустойчивом S3-хранилище на сервере, обеспечивающих высокую надежность и доступность файлов любого типа и объема.
Комплексное решение для автоматизации и диспетчеризации роботизированного карьерного транспорта — это не просто набор программного обеспечения и оборудования. Это готовая инфраструктура для карьера будущего, где техника работает круглосуточно, люди защищены от опасных зон, а каждое решение принимается на основе точных данных в реальном времени.
Информация, необходимая для установки программного обеспечения:
Описание процесса инсталляции (далее – Инструкция) содержит пошаговое описание развёртывания программного обеспечения «Cистемы диспетчеризации работы беспилотного и дистанционного управляемого карьерного транспорта в условиях замкнутого технологического цикла» (далее – ПО) в кластере Kubernetes на нескольких виртуальных машинах: подготовку инфраструктуры, установку сопутствующих модулей и СУБД, инсталляцию и обновление ПО.
Инструкция предназначена для системного администратора, владеющего базовыми навыками работы с Linux, Kubernetes (kubectl) и Helm.
В случае возникновения ошибок при инсталляции ПО и невозможности устранить их средствами администрирования необходимо обратиться к разработчику ПО.
Принятые обозначения:
VAR – значение, задаваемое администратором при установке;
- команды выполняются от пользователя с правами sudo, если не указано иное.
Программное окружение
ОС: Ubuntu 22.04 LTS на всех ВМ;
Kubernetes версии 1.30 и выше, container runtime containerd;
PostgreSQL версии 14 и выше;
ClickHouse версии 24.x;
Kafka версии 3.x (режим KRaft), Java 17;
на ВМ администратора: kubectl, helm 3.x, openssl, доступ по SSH ко всем ВМ
Комплект поставки
images/ — архивы образов контейнеров (Kubernetes, инфраструктурные модули, ПО);
charts/ — Helm-чарты ПО и инфраструктурных модулей;
values/ — шаблоны файлов параметров;
kafka/ — список топиков;
geo/ — картографические данные;
scripts/ — скрипты подготовки ВМ и загрузки образов.
Миграции схемы БД (changelog Liquibase) входят в образ ПО и отдельно не поставляются.
Первичная настройка
Открыть в браузере https:// и войти от администратора (первоначальный логин: superadmin@admin.com, пароль: admin). Сменить пароль при первом входе.
Создать учётные записи пользователей (см. Руководство администратора предоставляется по запросу).
Обновление ПО
Важно:
– обновление на более низкую версию (даунгрейд) не поддерживается;
– перед обновлением выполнить резервное копирование PostgreSQL и ClickHouse;
– миграции схемы БД применяет Liquibase при обновлении релиза.
Информация, необходимая для эксплуатации программного обеспечения:
Эксплуатация программного обеспечения подразумевает следующие этапы:
1. Подключение клиентской части ПО (Вход в систему через браузер с использованием системы авторизации)
2. Эксплуатация программного обеспечения с использованием встроенного меню и диалоговых окон и справочников НСИ
Перечень доступных пунктов меню:
Главная - При нажатии выполняется переход на главную страницу рабочего места Пользователя.
Пользователи и роли - При нажатии предоставляется выбор подраздела для перехода (Пользователи, Роли).
Карьеры- При нажатии выполняется переход на страницу с данными существующих в системе карьеров.
Зоны и подзоны карьера- При нажатии предоставляется выбор подраздела для перехода (Зоны карьера, Подзоны карьера).
Машины- При нажатии выполняется переход на страницу с данными по транспортным средствам.
Маршруты и траектории– При нажатии предоставляется выбор подраздела для перехода (Базовые траектории движения, Расчетные траектории движения, Готовые маршрутные задания).
Справочники- При нажатии отображается блок нормативно-справочной информации.
Настройки- При нажатии предоставляется выбор подраздела для перехода (Переносные датчики, Датчики для ТС, Погодные профили, Предельные значения переменных показателей и коэффициенты, Предельные значения диагностических показателей).
Аудит- При нажатии выполняется переход на страницу с данными аудита действий пользователей.
Мониторинг и статистика- При нажатии осуществляется переход на страницу с данными учета рейсов и контроля дорог, получаемые из Интеллектуальной системы мониторинга технического соcтояния карьерной техники БЕЛАЗ.
Трехмерная карта (3D карта)- При нажатии осуществляется переход на страницу для работы с файлами трехмерных карт.
Перечень доступных НСИ:
Типы транспортных средств;
Серии транспортных средств;
Модели транспортных средств;
Пользовательские параметры;
- Типы топливных баков;
- Типы двигателей;
- Типы трансмиссий;
- Каталог шин;
- Типы зон;
- Типы подзон.
3.Диспетчерезация роботизированным карьерным транспортом с помощью встроенных инструментов управления и диагностики.
4. Завершение работы (выход авторизованного пользователя, закрытие браузера).
Более подробная информация приведена в руководстве по эксплуатации (предоставляется в рамках реализации проекта)
новости: