Пресс-центр
10.02.2026
Описание функциональных характеристик программного обеспечения
Является неотъемлемой частью комплекса переводящего карьерные самосвалы на уровень полной автономии (SAE Level 4) в условиях замкнутого технологического цикла.
Указанное ПО обрабатывает и оркестрирует работу систем навигации, связи, основного и резервного контроллера а так же систему сканирования окружения.
Целевая техника и режимы работы
Система глубоко интегрируется в штатные и модернизированные системы управления роботизированных карьерных самосвалов:
- БЕЛАЗ-7513R — грузоподъемность 130 тонн - БЕЛАЗ-7558R — грузоподъемность 90 тонн
На каждом самосвале устанавливается защищенный вычислительный комплекс промышленного класса (IP67, рабочий диапазон от −40 °C до +75 °C, виброзащита), который берет на себя роль центрального процессора машины. Он обеспечивает восприятие окружающего пространства, принятие решений и прямое управление самосвалом посредством общения с машиной по CAN-шинам.
Техническое зрение обеспечивает синхронную обработку данных с трех независимых источников: лидара с дальностью 150 метров, радара с дальностью 250 метров и семи камер высокого разрешения (1920×1200) с высокой светочувствительностью. Если лидар строит точную трехмерную модель окружения, то радар гарантирует обнаружение объектов в условиях, когда камеры и лидар бессильны: в плотной пыли, тумане, снегопаде или в полной темноте.
Интеллектуальный объезд препятствий. Система детектирует статические и динамические препятствия на расстоянии 70 метров, строит их трехмерную модель и оценивает риски. На дистанции 50–60 метров принимается решение: если полоса свободна — самосвал плавно перестраивается и продолжает движение, если объезд невозможен — инициируется торможение и запрашивается вмешательство оператора.
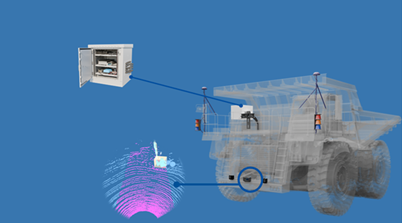
Самосвалы обмениваются телеметрией между собой и использованием резервного радиоканала.
Прямое управление машиной. Промышленный контроллер (VCU) посредством общения с машиной по CAN-шинам обепечивает управление рулевым механизмом, тормозной системой, двигателем и гидравликой самосвала (управление платформой), превращая обычный самосвал в роботизированный комплекс.
Информация, необходимая для установки программного обеспечения:
Описание процесса инсталляции (далее – Инструкция) содержит пошаговое описание развёртывания бортового программного обеспечения «Образцов компонентов бортовой аппаратуры базовых технических решений комплексов безлюдной технологии добычи» (далее – ПО) на бортовом вычислительном модуле транспортного средства: подготовку вычислительных узлов, установку, проверку и обновление ПО.
Инструкция предназначена для инженера, владеющего базовыми навыками работы с Linux и Docker.
В случае возникновения ошибок при инсталляции ПО и невозможности устранить их средствами администрирования необходимо обратиться к разработчику ПО.
Принятые обозначения:
- VAR – значение, задаваемое при установке;
- NVME – точка монтирования NVMe-накопителя узла, например /mnt/nvme;
- команды выполняются от пользователя с правами sudo, если не указано иное.
Состав ПО и размещение
Бортовой вычислительный модуль состоит из двух вычислительных узлов: ведущего и ведомого. На каждом узле ПО работает в контейнерах Docker под управлением Docker Compose. Образы, контейнеры и рабочие данные хранятся на NVMe-накопителе узла.
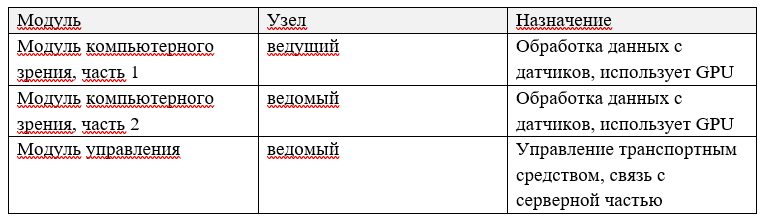
Модуль компьютерного зрения разделён на две части, которые работают на разных узлах и обмениваются данными по внутренней сети модуля.
Узлы связаны внутренней сетью модуля. Модуль управления обменивается данными с серверной частью ПО по защищённому каналу (TLS).
Каждый узел запускает свои модули из отдельного набора Docker Compose; с серверной частью ПО связан только ведомый узел.
Аппаратные требования
- бортовой вычислительный модуль с двумя узлами архитектуры ARM64, GPU на каждом узле;
- NVMe-накопитель на каждом узле, свободный объём не менее 512 ГБ;
- Ethernet-соединение между узлами.
Программное окружение
- ОС из комплекта поставки производителя модуля на базе Ubuntu;
- Docker Engine версии 24 и выше, Docker Compose v2;
- GPU-рантайм для контейнеров (из пакета поддержки платформы производителя) – на обоих узлах;
- синхронизация времени (chrony/NTP).
Установка выполняется на каждом узле своим набором файлов Docker Compose: compose/master/ – на ведущем, compose/slave/ – на ведомом.
Информация, необходимая для эксплуатации программного обеспечения:
Эксплуатация программного обеспечения «Образцов компонентов бортовой аппаратуры базовых технических решений комплексов безлюдной технологии добычи» (далее – ПО) подразумевает развертывание образов на вычислительных мощностях, размещенных на борту роботизированного транспортного средства и не предполагает визуализации для пользователей.
Мониторинг работоспособности контейнеров обеспечивается механизмом автоматического перезапуска Docker Compose с политикой restart: unless-stopped, применённой для критических сервисов (can-gateway, path-planner, belaz_vcu, rtsp_reader, radar_decoder, balancer). При аварийном завершении процесса контейнер автоматически перезапускается, что обеспечивает базовый уровень отказоустойчивости.
В случае необходимости присутствует функционал удаленного подключения к бортовой аппаратуре посредством внутренней сети беспроводной передачи данных.
ПО «Образцов компонентов бортовой аппаратуры базовых технических решений комплексов безлюдной технологии добычи» эксплуатируется только в комплексе с программным обеспечением системы диспетчеризации работы беспилотного и дистанционно управляемого карьерного транспорта. Результаты эксплуатации всего ПО фиксируются на сервере и доступны для пользователя.
Более подробная информация приведена в руководстве по эксплуатации (предоставляется в рамках реализации проекта)
новости: